Sensor Jarak Ultrasonik Buzzer ESP32 Dengan Bot Telegram
Nama Tim: ZERO
List Anggota Tim: Aidil Rasyd ,Dzaki Ainur Ridho, Alif Tegar Cahyadi, Randa, Asher Atha Nathanael, Refli Kareza, Evta Fernanda, Muhammad Satrio Kencana, Fiijannatin Aliyah
List Alat: Ultrasonik, Buzzer, Esp32-S3, Board, dan Kabel 6 buah
Penjelasan singkat
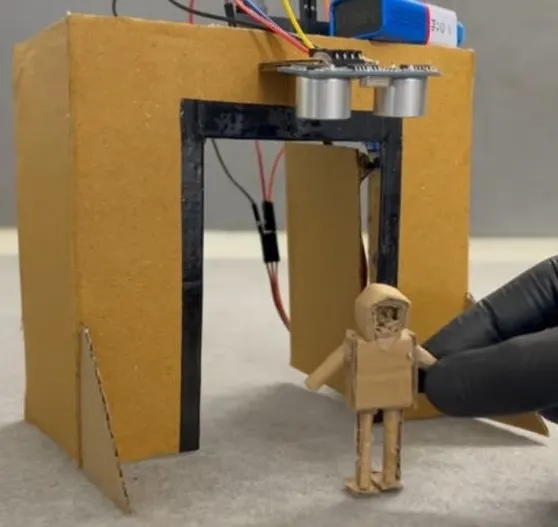
Sistem ini merupakan pendeteksi jarak berbasis IoT (Internet of Things) yang terintegrasi dengan Bot Telegram. Mikrokontroler ESP32-S3 bertugas sebagai otak utama yang membaca data dari Sensor Ultrasonik. Sensor ini akan terus-menerus mengukur jarak objek yang ada di depannya dan akan terus menampilkan hasil jarak serial monitor pada Bot telegram. Buzzer akan mengeluarkan suara jika mendeteksi objek pada jarak 10 cm atau kurang.
Sistem ini sangat cocok diaplikasikan untuk sensor parkir pintar atau pemantauan batas aman suatu area.
Get Aidil Rasyd’s stories in your inbox
Join Medium for free to get updates from this writer.
Pembuktian Alat disertai gambar foto alat dan SS hasil


List Code
#include <WiFi.h>
#include <WiFiClientSecure.h>
#include <UniversalTelegramBot.h>

#define trigPin 5
#define echoPin 18
#define buzzerPin 6

const char* ssid = "*******masukan nama hospot wifi*****";
const char* password = "*****masukan password hospot wifi*******";

#define BOTtoken "*******masukan bot token telegram******"
#define CHAT_ID "********masukan id bot*********"

WiFiClientSecure client;
UniversalTelegramBot bot(BOTtoken, client);

long duration;
float distance;

unsigned long lastTimeBotRan;
unsigned long lastSendTime = 0;

int botRequestDelay = 1000;
int sendInterval = 2000; // ⏱ kirim tiap 5 detik

// 🔹 Fungsi baca jarak
float bacaJarak() {
  digitalWrite(trigPin, LOW);
  delayMicroseconds(2);

  digitalWrite(trigPin, HIGH);
  delayMicroseconds(10);
  digitalWrite(trigPin, LOW);

  duration = pulseIn(echoPin, HIGH);
  distance = duration * 0.0343 / 2;

  return distance;
}

// 🔹 Handle pesan Telegram (opsional, masih bisa dipakai)
void handleNewMessages(int numNewMessages) {
  for (int i = 0; i < numNewMessages; i++) {
    String chat_id = String(bot.messages[i].chat_id);
    String text = bot.messages[i].text;

    if (chat_id != CHAT_ID) {
      bot.sendMessage(chat_id, "Unauthorized user", "");
      continue;
    }
  }
}

void setup() {
  Serial.begin(9600);

  pinMode(trigPin, OUTPUT);
  pinMode(echoPin, INPUT);
  pinMode(buzzerPin, OUTPUT);

  WiFi.begin(ssid, password);
  client.setInsecure();

  while (WiFi.status() != WL_CONNECTED) {
    delay(1000);
    Serial.println("Connecting...");
  }
  Serial.println("WiFi Connected");
}

void loop() {
  float jarak = bacaJarak();

  Serial.print("Jarak: ");
  Serial.print(jarak);
  Serial.println(" cm");

  // 🔊 Buzzer hanya saat sangat dekat
  if (jarak > 0 && jarak <= 10) {
    digitalWrite(buzzerPin, HIGH);
  } else {
    digitalWrite(buzzerPin, LOW);
  }

  // 📱 AUTO KIRIM JARAK TIAP 5 DETIK
  if (millis() - lastSendTime > sendInterval) {
    String pesan = "📏 Jarak sekarang: " + String(jarak) + " cm";
    bot.sendMessage(CHAT_ID, pesan, "");
    lastSendTime = millis();
  }

  // 🚨 ALERT KHUSUS KALAU SANGAT DEKAT
  if (jarak > 0 && jarak <= 10) {
    bot.sendMessage(CHAT_ID, "⚠️ Objek sangat dekat!", "");
    delay(2000); // anti spam alert
  }

  // 🔹 Tetap bisa baca pesan masuk (opsional)
  if (millis() > lastTimeBotRan + botRequestDelay) {
    int numNewMessages = bot.getUpdates(bot.last_message_received + 1);

    while (numNewMessages) {
      handleNewMessages(numNewMessages);
      numNewMessages = bot.getUpdates(bot.last_message_received + 1);
    }
    lastTimeBotRan = millis();
  }

  delay(200);
}